AI 原生 NAS 系统安装 Docker 懒人包
📺 本图文教程由视频整理而成,对应的参考视频:AI原生NAS系统安装Docker懒人包~简单到只需几句话~。如需查看更详细、更具体的操作演示,可观看原视频。
场景:铁威马 TOS7 是全球首个 AI 原生 NAS 系统,在系统内部直接集成了 OpenClaw 智能体。本期以「好用斋 Docker 懒人包」的安装为例,对比传统命令行操作与 AI 自然语言操作的差异:原来需要 4~5 步、复制大段命令,现在只需几句话,实测 KSpeeder 部署仅约 1 分钟。
一、TOS7 的 AI 原生能力
TOS7 从底层架构开始革新,这也是它与普通 NAS 系统最大的不同:
- 提供 500+ 原子 API,既开放应用层接口,也开放系统核心接口。
- 配套 CLI 命令与 Skills 技能,形成从上至下的完整调用链条。
- 内置 OpenClaw(小龙虾)智能体,可用自然语言通过手机或电脑完成日常 NAS 操作。
它和「普通系统里装一个 OpenClaw」的区别主要在集成深度:
- 一般的系统中 OpenClaw 是第三方程序,权限有限,很多操作无法直接完成;TOS7 中的 OpenClaw 直接集成在系统内部,权限很高,经管理员进一步确认后几乎可实现所有日常操作。
- 一般系统依赖 Skills 提示词(部分还要自己写简易程序);TOS7 中 Skills 可直接调用精准 CLI 命令,甚至由 OpenClaw 直接调用原子 API 完成操作。
由此带来三个好处:
- 更快:无需大量搜索与思考,智能体直接找到对应命令和 API,响应可达秒级。
- 更准:直接对应功能的命令与接口,限制了模型随意发挥的余地。
- 更安全:内置官方 Skills 加入安全提示词,增加操作限制与验证。
第一步:登录 TOS 并授予足够权限
在 TOS7 先执行登录,并授予足够权限,后续操作才能直接调用系统命令与接口。发送:
tos login 登录给于足够权限登录信息会保存在 ~/.tos/session.json,之后无需重复登录。若已登录,也可直接说明「我已经使用 tos login 登录」或者直接写入OpenClaw的记忆功能。
第二步:安装 KSpeeder 并配置镜像加速
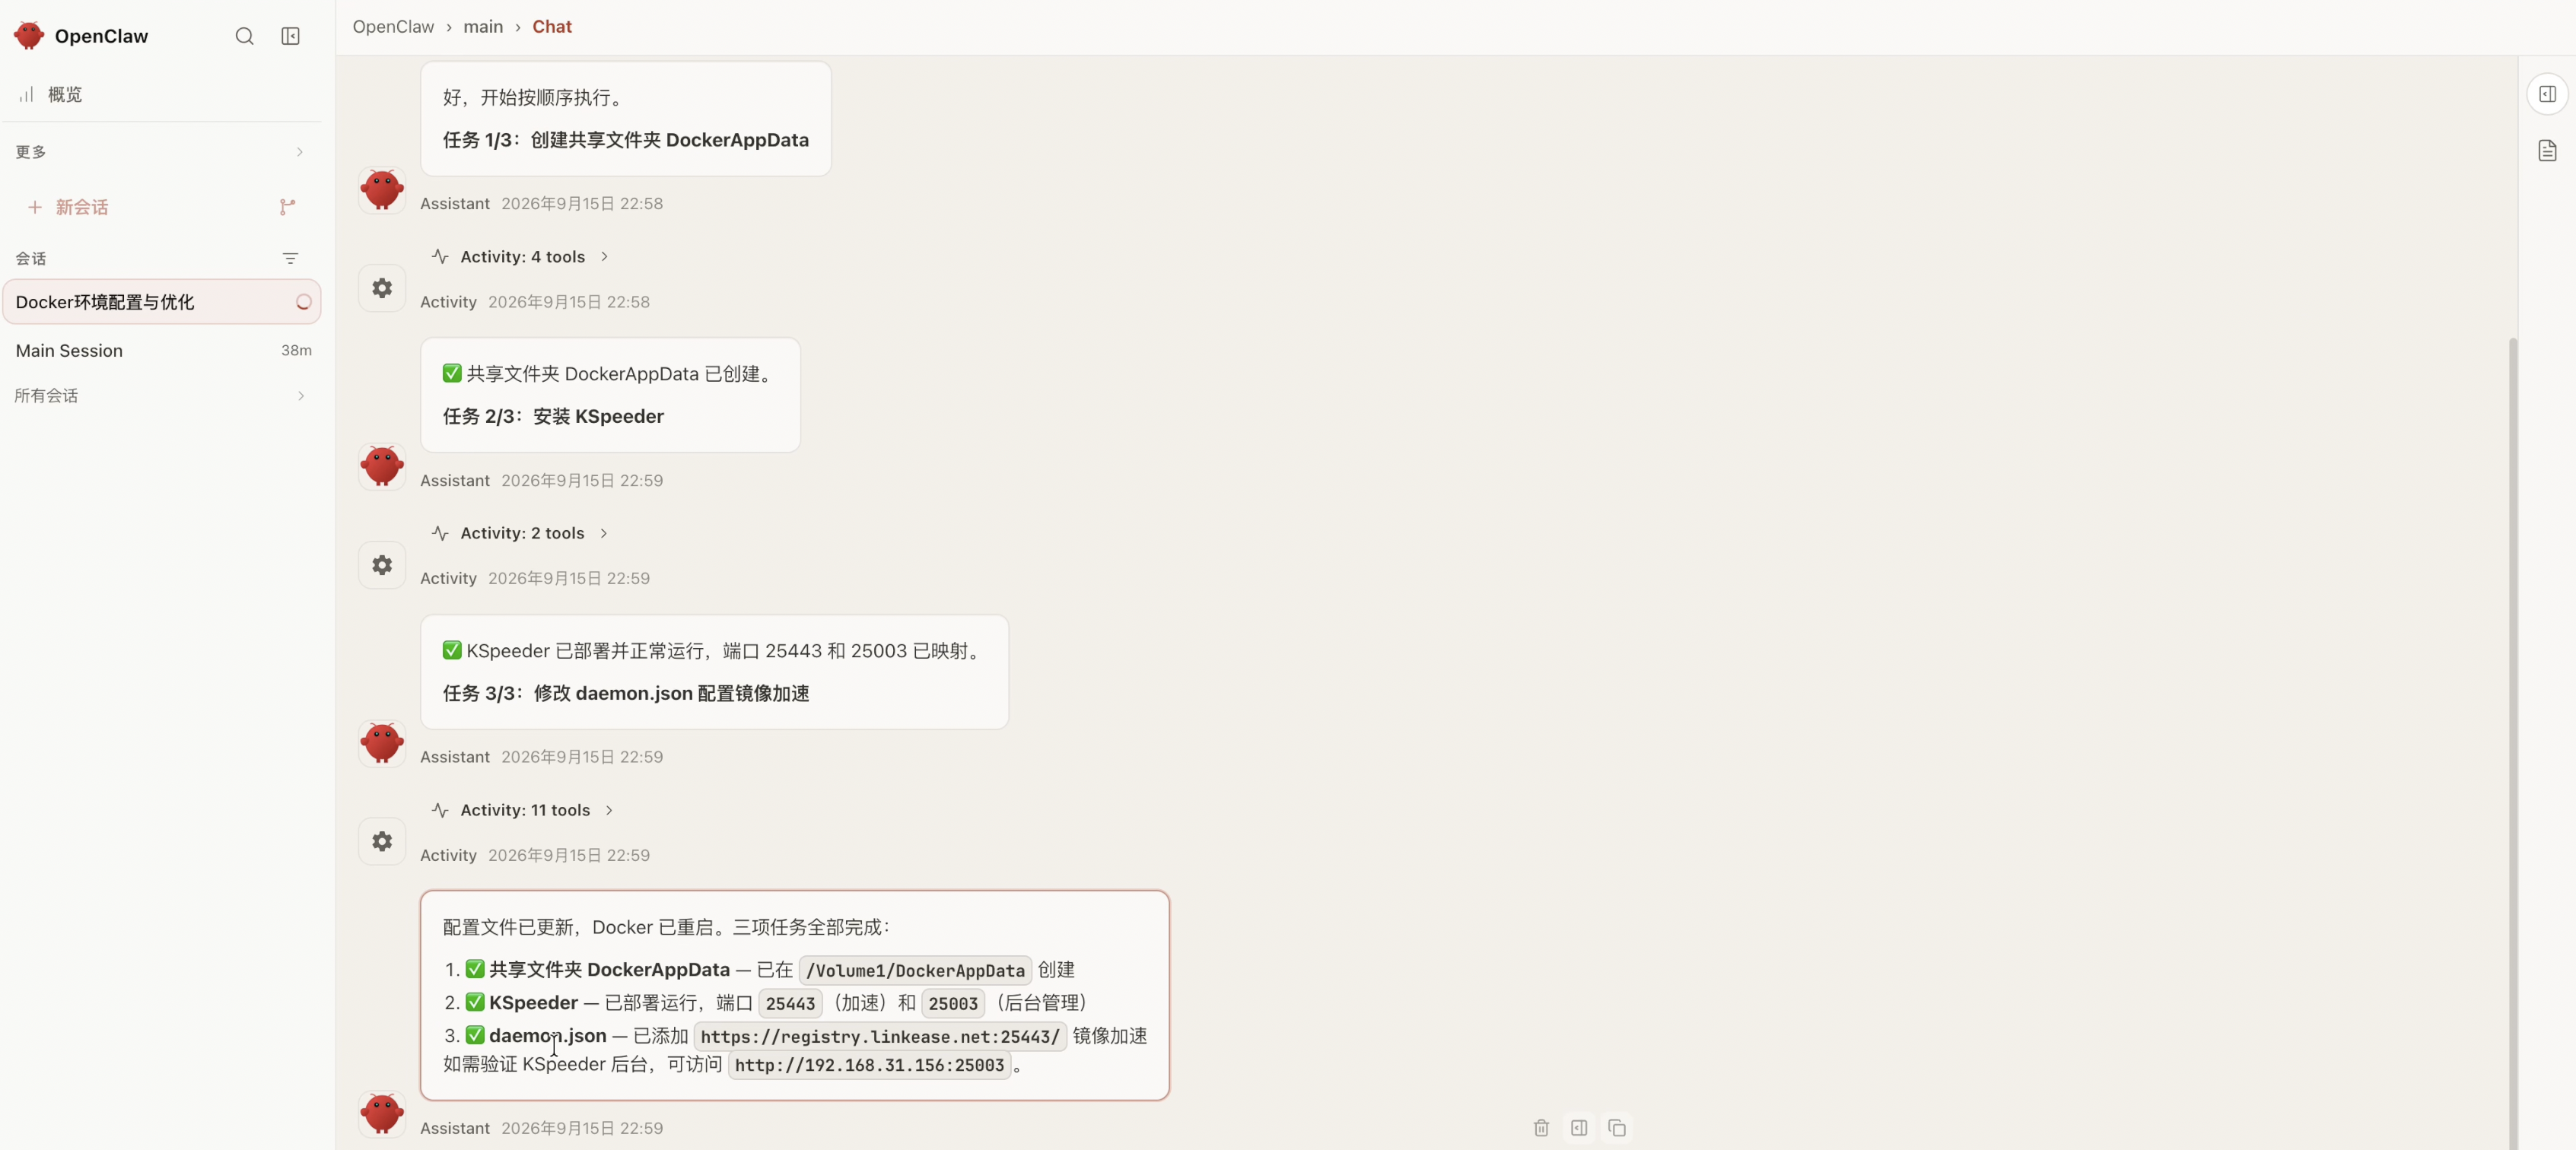
一次发送以下三个要求,OpenClaw 会依次完成:创建共享文件夹、部署 KSpeeder 容器、修改镜像加速配置。发送:
1. 创建共享文件夹 DockerAppData
2. 使用好用斋官网llms.txt,安装 kspeeder
3. 修改 /Volume1/@apps/DockerEngine/conf/daemon.json,将 docker 镜像加速配置成 https://registry.linkease.net:25443/
运行时可以看到,OpenClaw 会自动读取自带的 SKILL.md 查看可调用的技能,并自动访问好用斋官网读取对应配置文档(甚至直接找到对应图文教程),再通过内置命令和接口创建共享文件夹、部署 KSpeeder 容器,最后修改 daemon.json 完成镜像源加速。
注意
第 3 步建议直接写上配置文件路径 daemon.json,可以一次通过;如果不写路径,OpenClaw 可能会再向你确认一次。也可以让它记住该路径,之后配置加速源时无需重复提醒。
对照原来的 KSpeeder 安装方式(见铁威马 NAS 安装 KSpeeder):
原来 4 步主要操作、含大段命令,现在压缩成上面的几句话即可完成。
第三步:安装 Docker 懒人包
继续发送以下三个要求,让 OpenClaw 创建目录并按指引安装懒人包中的全部程序:
1. 创建三个共享文件夹 media,netdisk,downloads
2. 创建 /Volume1/DockerAppData/compose/all 文件夹
3. 使用好用斋官网llms.txt,安装懒人包中 kspeeder 之外的全部 47 个 docker 程序,compose 文件放到第 2 步的目录下
创建目录这类本地操作会很快完成。由于懒人包需要安装的程序众多、且没有逐一对应的图文教程,OpenClaw 会按指引文件读取到针对铁威马系统的懒人包文件(tos.md),整理成本地的 compose 脚本后执行,最终完成全部安装。
对照原来的懒人包安装方式(见铁威马 NAS 使用好用斋 Docker 懒人包),原来共 5 步:创建三个共享文件夹 → 建 compose/all 目录 → 去懒人包页面下载脚本 → 上传脚本 → 执行 docker compose up -d。现在只需3步,手动复制并运行 Docker 命令的部分也由 AI 自动完成。
备选:如只想安装部分程序,可在要求中明确列出需要安装的程序名称,OpenClaw 会直接安装,无需手动选择。
第四步:验证结果
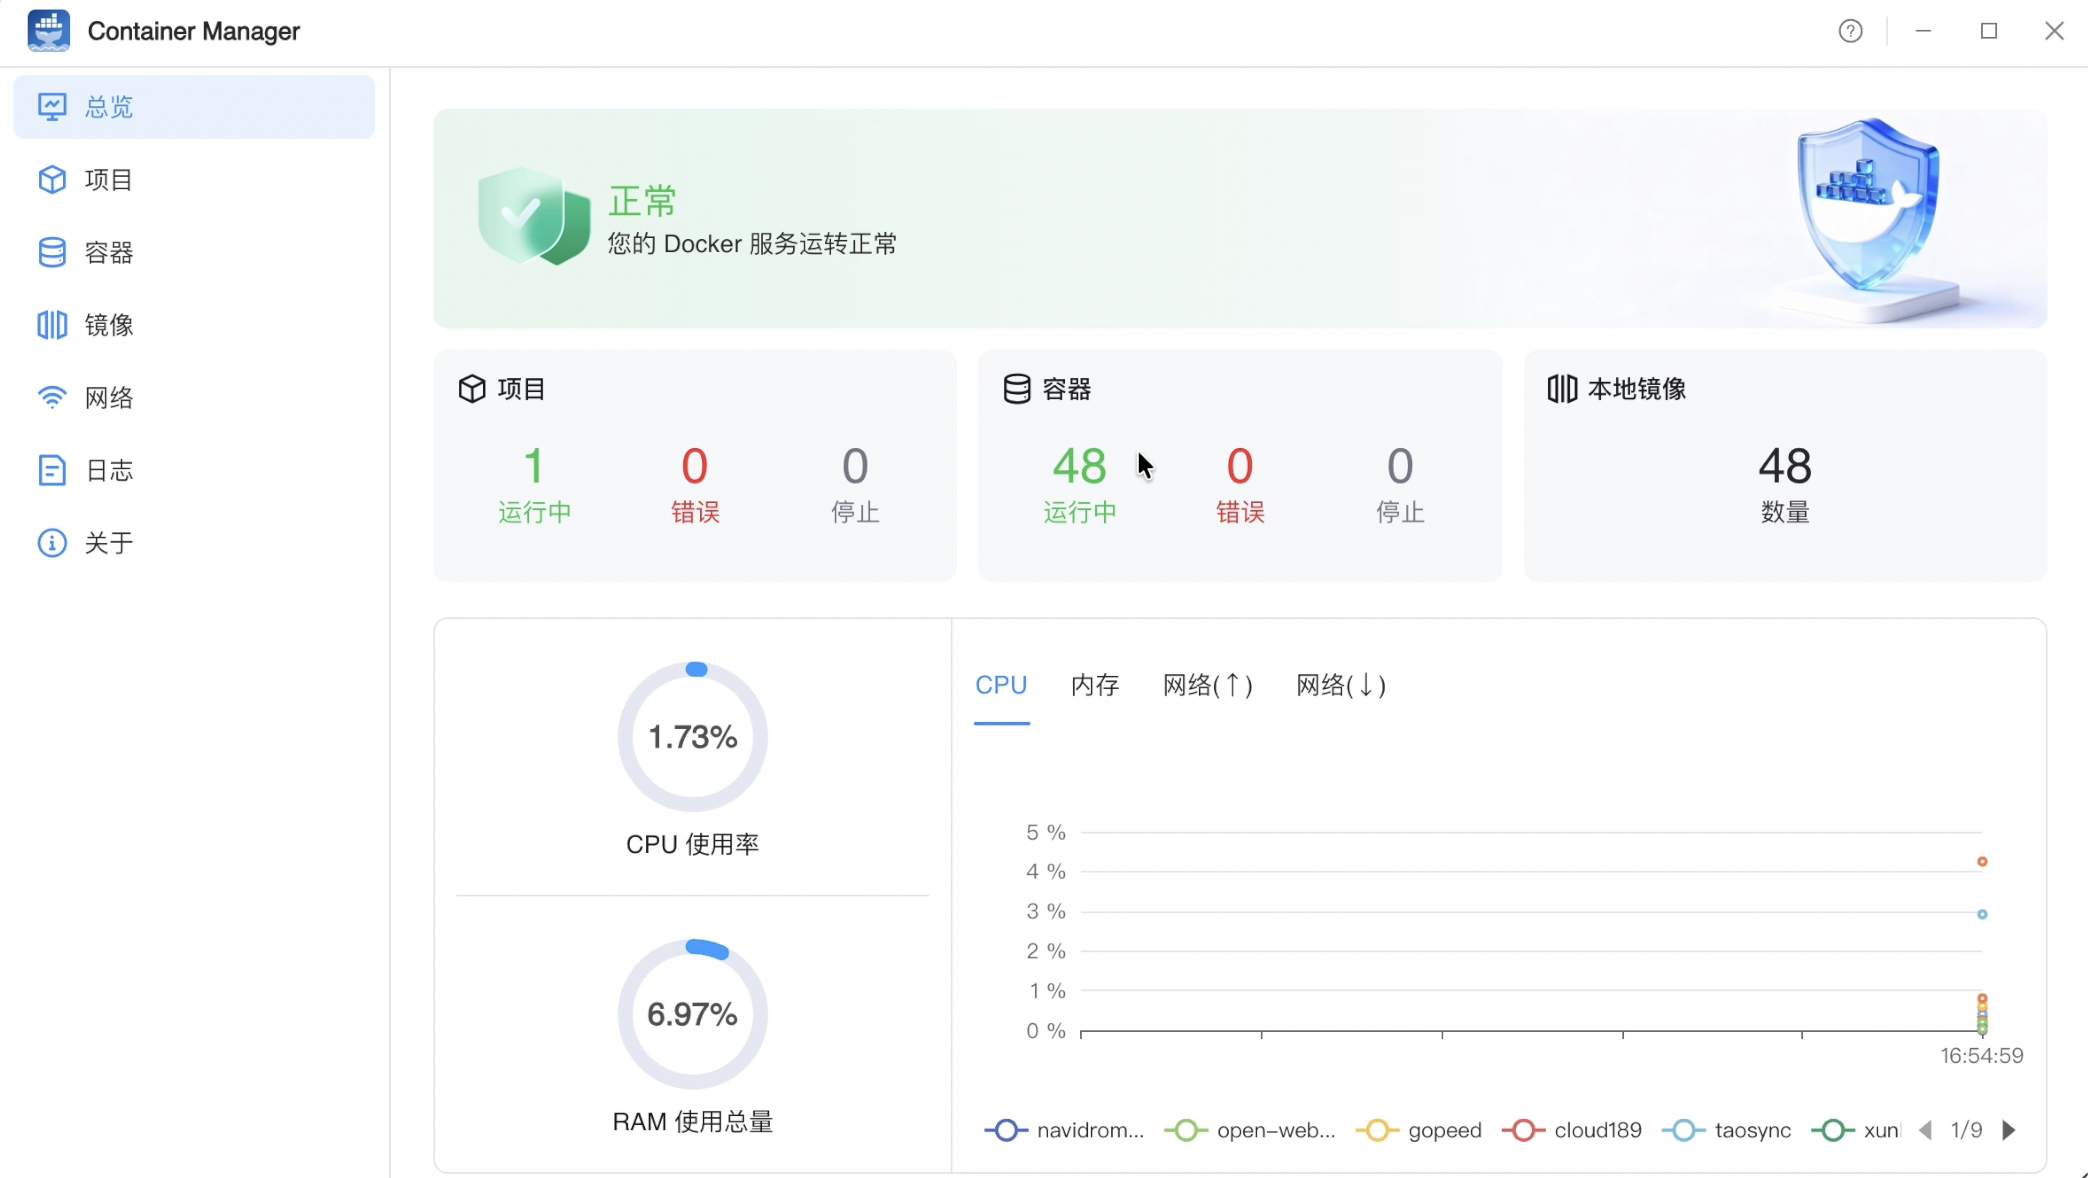
安装完成后确认:共享文件夹已正确建立,所有 Docker 程序均正常运行。
操作方式对比
| 安装项 | 原来的操作 | 现在(AI 自然语言) |
|---|---|---|
| KSpeeder 镜像加速 | 4 步主要操作,含大段 docker run 命令 | 3步(创建文件夹 + 安装 KSpeeder + 改 daemon.json) |
| Docker 懒人包 | 5 步,需手动下载/上传脚本并执行命令 | 3步(创建目录 + 安装 47 个程序) |
| 目录创建 | 手动逐条执行命令 | 自然语言描述即可 |
| 程序安装 | 手动选择并复制命令 | 直接说出要安装的程序 |
注意事项
- 建议使用在线的聪明大模型,才能实现快速准确的操作;需考虑额外费用与在线隐私问题。
- 若使用本地大模型,则需要提供更加详细的提示词才能完成对应操作,成本、隐私与便利之间需自行权衡。
- OpenClaw 这类智能体具有记忆功能,会越用越懂你:第一次可能有些曲折才走通的流程,第二次会顺畅很多。
总结
TOS7 把 OpenClaw 深度集成进系统,Skills 可直接调用精准 CLI 命令与原子 API,配合好用斋官网的 llms.txt 指引,安装 KSpeeder 加速与 Docker 懒人包都能用几句话完成,整体操作省时、省力、省心,大幅降低了 NAS 的使用门槛。